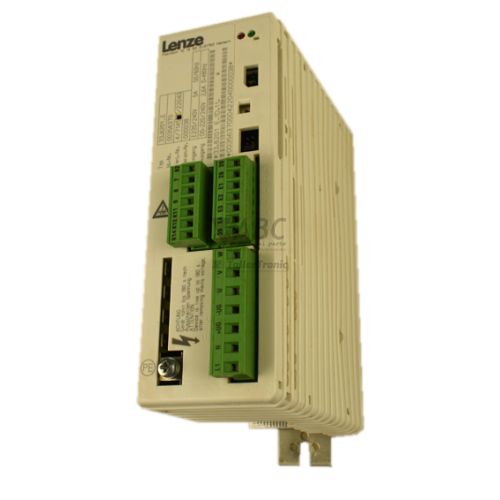
Lenze EVS9328-EPV004 9300 Servo Position Controller 22 kW


Das Produkt wurde zu Ihrer Angebotsanfrage hinzugefügt
Produktinformationen
Der Lenze EVS9328-EPV004 ist ein leistungsstarker Servo Position Controller mit 22 kW Bemessungsleistung aus der Serie Lenze 9300 Servo. Das Gerät ist speziell für anspruchsvolle Positionieraufgaben und dynamische Bewegungsabläufe konzipiert und arbeitet an einer dreiphasigen Versorgungsspannung von 320 V AC bis 528 V AC. Bei einer Taktfrequenz von 8 kHz liefert der Servoregler einen Dauer-Ausgangsstrom von 47 A, besitzt eine 150-prozentige Überlastfähigkeit für 60 Sekunden (70,5 A) sowie einen Spitzenstrom von bis zu 200 Prozent (94 A) für kurze Beschleunigungsphasen. Als EP-Softwarevariante bietet dieser Regler eine integrierte Positioniersteuerung für koordinierte Achsbewegungen in modernen Industrieanlagen.
Für die Einbindung in das Steuerungsumfeld verfügt der Servoregler über einen onboard CANopen-Systembus für die schnelle Sollwertverteilung und Mehrachs-Synchronisation. Erweiterte Feldbusanbindungen wie PROFIBUS-DP, DeviceNet oder INTERBUS lassen sich über den integrierten Automation-Interface-Steckplatz realisieren, etwa mit dem Kommunikationsmodul EMF2133IB. Die Motorrückführung erfolgt flexibel über den Resolver-Anschluss X7 oder die Geber-Schnittstelle X8 für SinCos-, TTL-, HTL- sowie Hiperface-Absolutwertgeber. Die Inbetriebnahme eines Ersatzgeräts erfordert die Übertragung der anwendungsspezifischen Parameterdaten. Diese können unkompliziert mit dem Bedienmodul EMZ9371BC direkt am Gerät oder über die Software Global Drive Control (GDC V4.x+) per USB-CAN-Adapter EMF2177IB eingespielt werden. Bei der Datensicherung und der Konfigurationsübertragung unterstützt ABC Industrial Parts Instandhalter mit geprüfter Ersatzteilhardware.
Der Betriebszustand und eventuelle Störungen werden direkt über zwei LED-Anzeigen am Gerät sowie im Fehlerdiagnosemenü visualisiert. Eine grün leuchtende LED signalisiert den betriebsbereiten Zustand bei freigegebenem Regler, während eine rot blinkende oder dauerhaft rote LED auf Warnungen, TRIP-Abschaltungen oder interne Hardwarefehler hinweist. Das Diagnosemenü speichert im Parameter C0170 die letzten acht Fehlerereignisse ab, während Parameter C0168 den aktuell anstehenden Fehler anzeigt. Erste Prüfschritte bei Störungen umfassen die Netzeinspeisung, die Motorverkabelung, die Geberleitungen an X7/X8 sowie die 120-Ohm-Abschlusswiderstände des CAN-Busses. Liegen interne Defekte der Leistungselektronik oder Speicherfehler vor, ist eine Reparatur im Feld nicht möglich. In solchen Fällen bietet ABC Industrial Parts durch getestete Tauschgeräte oder fachgerechte Überholung eine schnelle Wiederherstellung der Produktionsbereitschaft.
Technische Daten
| Hersteller | Lenze |
| Teilenummer | EVS9328-EPV004 |
| Modell / Typ | 9300 Servo Position Controller |
| Produktfamilie | 9300 Servo |
| Komponententyp | Servo Controller |
| Bemessungsleistung | 22 kW |
| Versorgungsspannungsbereich | 320 - 528 V AC (3-phasig) |
| Nenndauerstrom | 47 A |
| Max. Ausgangsstrom (60 s Überlast) | 70,5 A |
| Spitzenausgangsstrom | 94 A |
| Schaltfrequenz | 8 kHz |
| Digitale Eingänge | 8 |
| Digitale Ausgänge | 4 |
| Analoge Eingänge | 2 |
| Analoge Ausgänge | 2 |
Programmierung und Konfiguration
Die Konfiguration des Servo Position Controllers Lenze EVS9328-EPV004 erfolgt komfortabel über die Engineering-Software Lenze Global Drive Control (GDC) ab Version 4.x oder direkt am Regler über das Bedienelement EMZ9371BC. Der Parametersatz umfasst alle antriebsspezifischen Daten, Positionierprofile, Software-Endschalter (C1220/C1221) und Reglereinstellungen. Das System ermöglicht das Speichern und Verwalten von bis zu vier vollständigen Parametersätzen auf dem Bedienmodul EMZ9371BC, was die Übertragung auf Tauschgeräte erheblich vereinfacht.
Für die Online-Diagnose und Parameterübertragung per PC wird der USB-CAN-Schnittstellenadapter EMF2177IB am CAN-Bus betrieben. Über den Parameter C0002 kann der Servoregler bei Bedarf auf den Werkszustand zurückgesetzt werden. Störungsdiagnosen und historische Betriebsdaten lassen sich gezielt über den aktiven Fehlerspeicher C0168 sowie das Fehlerprotokoll C0170 auslesen, das die letzten acht aufgetretenen TRIP-Ereignisse dokumentiert.
Kommunikation und Systemintegration
Der Lenze EVS9328-EPV004 besitzt eine integrierte CANopen-Systembusschnittstelle, die eine hochdynamische Sollwertvorgabe und die Synchronisation mehrerer Achsen ohne zusätzliche Kommunikationsbaugruppen ermöglicht. Zur Vermeidung von Signalreflexionen muss das Busnetzwerk an beiden Enden mit einem 120-Ohm-Abschlusswiderstand versehen werden. Zusätzlich stehen acht digitale Eingänge, vier digitale Ausgänge, zwei analoge Eingänge sowie zwei analoge Ausgänge zur freien Signalverarbeitung bereit.
Über den modularen Automation-Interface-Steckplatz (AIF) lässt sich der Regler flexibel an übergeordnete Feldbussysteme anbinden. Durch den Einsatz optionaler Funktionsmodule, wie dem PROFIBUS-DP-Modul EMF2133IB oder Modulen für DeviceNet, INTERBUS und LECOM, wird der Servoregler nahtlos in bestehende SPS-Netzwerke integriert. Zudem erlauben integrierte Meisterfrequenzein- und -ausgänge die Geberemulation im Master-Slave-Verbund.
Diagnose und Statusanzeige
Die Diagnose des Servoreglers erfolgt über die frontseitigen Status-LEDs, das Bedienmodul EMZ9371BC oder die GDC-Software. Der Parameter C0168 stellt den aktuellen Fehlercode bereit, während der Historien-Speicher C0170 bis zu acht zurückliegende Störungsmeldungen speichert. Störungen an Geberleitungen (Sd1, Sd2, Sd3), Kommunikationsunterbrechungen (CE0, CE1, CE4) oder Überstromzustände (OC1–OC5) lassen sich so schnell lokalisieren.
Status-LED-Anzeigen
| LED | Farbe/Status | Bedeutung |
|---|---|---|
| Ready / Operational (Grüne LED) | Grün - Dauerhaft / Blinkend | Dauerhaft grün zeigt Betriebsbereitschaft bei freigegebenem Regler an. Blinkend grün signalisiert Reglerbereitschaft bei fehlender Freigabe. |
| Fault / Error (Rote LED) | Rot - Dauerhaft / Blinkend | Blinkend rot zeigt eine aktive Warnung oder TRIP-Abschaltung an. Dauerhaft rot weist auf eine schwere TRIP-Sperre oder einen internen Gerätefehler hin. |
Austausch und Ersatzteile
Beim Austausch eines Lenze EVS9328-EPV004 muss darauf geachtet werden, dass die spezifische EP-Softwarevariante für Positionieraufgaben eingesetzt wird. Neben der passenden Baugruppennummer müssen der Parametersatz, die Geberkonfiguration (Resolver an X7 oder Inkremental-/Absolutwertgeber an X8) sowie die Einstellungen des CAN-Busses exakt übereinstimmen.
Vor der Inbetriebnahme des Ersatzgeräts ist die Sicherung und Übertragung der Parameter unumgänglich. Dies kann durch einfaches Umstecken des Bedienmoduls EMZ9371BC oder durch den Download der GDC-Archivdatei erfolgen. Gegebenenfalls installierte AIF-Kommunikationsmodule (wie EMF2133IB) müssen vom Altgerät übernommen und auf dem Zielgerät ordnungsgemäß fixiert werden.
Fehlercodes und Stoercodes
Die folgenden Fehlercodes koennen waehrend Betrieb oder Diagnose angezeigt werden:
| Code | Name | Beschreibung | Moegliche Ursache | Empfohlene Massnahme |
|---|---|---|---|---|
| OC1 | Kurzschluss / Erdschluss | Spontaner Motorphasen-Kurzschluss oder Erdschluss an der Inverter-Leistungsstufe erkannt. | Kurzschluss im Motorkabel, Isolationsfehler in der Motorwicklung, zu hohe Leitungskapazität, Erdschluss. | Motorverkabelung und Isolationswiderstand mit Megohmmeter prüfen. Motorphasen auf Phasen- oder Erdschluss untersuchen. Tritt der Fehler ohne angeschlossenen Motor auf, ist die interne Leistungsstufe defekt. |
| OC2 | Überstrom bei Beschleunigung | Motorstrom hat während der Beschleunigungsrampe den maximal zulässigen Grenzwert überschritten. | Beschleunigungsrampe zu steil eingestellt, Motorleistung unpassend, mechanische Blockade oder Bremse geschlossen. | Beschleunigungszeit (tR) erhöhen, mechanische Motorlast und Haltebremse prüfen, Motorparameter verifizieren. |
| OC3 | Überstrom bei Verzögerung | Motorstrom hat während des dynamischen Bremsvorgangs oder der Drehzahlreduzierung den Grenzwert überschritten. | Verzögerungszeit zu kurz eingestellt, Bremswiderstand nicht angeschlossen oder unterdimensioniert. | Verzögerungszeit (tF) verlängern, Brems-Chopper-Schaltung und externen Bremswiderstand überprüfen. |
| OC4 | Überstrom bei konstanter Drehzahl | Motorstrom hat im stationären Betrieb bei konstanter Drehzahl den zulässigen Grenzwert überschritten. | Plötzliche Lastspitze, mechanische Blockade, Verstärkung des Drehzahlreglers zu hoch eingestellt. | Mechanik auf Klemmen oder Überlast prüfen; Verstärkungseinstellungen des Drehzahlreglers optimieren. |
| OC5 | I x t Geräteüberlastung | Kontinuierliche Überlastgrenze des Inverters (Ixt) wurde überschritten. | Antrieb wurde zu lange oberhalb des Bemessungsdauerstroms (47 A) betrieben. | Einschaltdauer oder Dauerlast des Motors reduzieren; Prozessleistungsbedarf mit der Antriebsgröße abgleichen. |
| OU | Überspannung Zwischenkreis | DC-Zwischenkreisspannung hat den maximalen Sicherheitsgrenzwert (> 770 V DC) überschritten. | Zu hohe Rückspeiseenergie vom Motor bei der Verzögerung, Bremswiderstand unterbrochen, Brems-Chopper defekt. | Anschluss und Widerstandswert des Bremswiderstands prüfen. Verzögerungsrampen verlängern. Netzeingangsspannung kontrollieren. |
| LU | Unterspannung Zwischenkreis | DC-Zwischenkreisspannung hat den minimalen Grenzwert (< 430 V DC) unterschritten. | Netzausfall, fehlende Netzphase, zu geringe Netzspannung, kurzzeitiger Einbruch der Versorgungsspannung. | Netzleitungsspannungen und Sicherungen prüfen. Verdrahtung von Hauptschütz und Netzdrossel kontrollieren. |
| OH | Kühlkörper-Übertemperatur | Kühlkörpertemperatur hat das maximale Betriebslimit (> 90 °C) überschritten. | Schaltschrank-Umgebungstemperatur zu hoch, Lüfter defekt, Kühlkörper verschmutzt, unzureichende Luftzirkulation. | Kühlrippen des Kühlkörpers reinigen. Lüfterfunktion des Antriebs prüfen. Schaltschrankbelüftung verbessern. |
| OH3 | Motor-Übertemperatur (PTC / KTY) | Motortemperatursensor hat über den Eingang der Klemme X10 eine Übertemperatur ausgelöst. | Thermische Überlastung des Motors, Ausfall des Fremdlüfters am Motor, Thermistorkabel gebrochen oder getrennt. | Motor abkühlen lassen. Motorbelastung und externen Lüfter prüfen. Widerstand des PTC/KTY-Thermistors messen. |
| OH4 | Geräte-Innentemperatur Warnung / Trip | Lufttemperatur im Inneren des Antriebsgehäuses hat den Sicherheitsgrenzwert überschritten. | Umgebung im Schaltschrank zu heiß oder interner Zirkulationslüfter ausgefallen. | Schaltschranktemperatur senken und Schaltschrank-Klimatisierung überprüfen. |
| OH7 | Motor I x t Überlast | Berechnete thermische Belastung des Motors hat die zulässige Dauergrenze überschritten. | Motor lief dauerhaft bei hohem Drehmoment und niedrigen Drehzahlen ohne Eigenkühlung. | Motorauslegung prüfen, Dauerlast reduzieren oder Fremdlüfter am Motor nachrüsten. |
| OEB | Überlast Brems-Chopper | Interner Brems-Chopper-Transistor oder thermische Grenze des Bremswiderstands erreicht. | Sehr häufige Bremszyklen, Widerstandswert des Bremswiderstands zu gering. | Bremszeit verlängern, Wert und Einschaltdauer des externen Bremswiderstands prüfen. |
| CE0 | Kommunikationsfehler AIF | Kommunikationsstörung am Automation Interface Steckplatz (AIF) festgestellt. | AIF-Modul (z. B. PROFIBUS-Karte) lose, Feldbuskabel beschädigt, Master-Timeout. | Modulsitz im AIF-Steckplatz prüfen, Feldbusverkabelung und Busabschlusswiderstände kontrollieren. |
| CE1 | Kommunikationsfehler CAN / Systembus | Kommunikationsstörung an der integrierten CAN / Systembus-Schnittstelle. | CAN-Bus-Kabel kurzgeschlossen/unterbrochen, fehlender Abschlusswiderstand (120 Ohm), falsche Baudrate. | CAN-Verdrahtung prüfen, 120-Ohm-Abschlusswiderstände an beiden Netzenden verifizieren, Baudrateneinstellung kontrollieren. |
| CE4 | CAN Bus-Off Zustand | CAN-Controller hat sich aufgrund zu hoher Sende-/Empfangsfehlerzahlen abgeschaltet. | Starke elektrische Störungen, Erdschleifen, falscher Schirmanschluss, doppelte oder fehlerhafte Knotenassoziierung. | Schirmung und Erdung prüfen, eindeutige CAN-Knotenadressen sicherstellen, Kabel getrennt von Leistungskabeln verlegen. |
| P12 | Positioniersteuerung Software-Endschalter | Sollposition liegt außerhalb des konfigurierten Software-Endschalterbereichs. | Zielpositionsbefehl überschreitet die maximalen oder minimalen Software-Endlagen. | Bewegungsprofilparameter und Software-Endschaltereinstellungen in C1220/C1221 überprüfen. |
| P13 | Schleppfehler-Grenzwert überschritten | Positionsabweichung zwischen Istposition und Sollwertbefehl hat die Toleranzgrenze überschritten. | Mechanische Überlastung, Achse klemmt, Positionsreglerverstärkung (Kv) zu niedrig, Beschleunigung zu hoch. | Mechanik auf Leichtgängigkeit prüfen. Verstärkung des Positionsreglers erhöhen oder Schleppfehlerschwelle (C1215) anpassen. |
| P14 | Fehler Referenzierung | Referenzierungsfahrt abgebrochen oder Referenzpunktschalter-Signal nicht korrekt erkannt. | Referenzini defekt, falscher Referenzierungsmodus gewählt, Referenzierungsrichtung invertiert. | Digitaleingang des Referenzpunktschalters prüfen, Nullimpuls des Gebers/Resolvers verifizieren, Referenzierkonfiguration prüfen. |
| P15 | Hardware-Endschalter ausgelöst | Digitaleingang für positiven oder negativen Hardware-Endschalter aktiviert. | Achse hat den physischen Arbeitsbereich überschritten. | Achse manuell aus dem Endschalterbereich fahren, Endschalterverkabelung und -eingänge überprüfen. |
| EER | EEPROM Speicherfehler | Prüfsummen- oder Lese-/Schreibfehler beim Zugriff auf den internen nichtflüchtigen EEPROM-Speicher. | Spannungsausfall während des Speicherns von Parametern, interner EEPROM-Hardwaredefekt. | Werkseinstellung laden (C0002 = 1). Tritt der Fehler nach Netzwechsel erneut auf, liegt ein interner Steuerplatine-Defekt vor. |
| Sd1 | Resolver-Rückführungsfehler | Signalverlust oder Drahtbruch am Resolver-Eingangsstecker X7 erkannt. | Resolverkabel beschädigt, Stecker abgezogen, Resolverwicklung defekt. | Resolverkabelverbindung an X7 und am Motorklemmenkasten prüfen. Durchgang der Resolverwicklung messen. |
| Sd2 | Inkrementalgeberfehler | Signalfehler oder Kabelbruch am Inkrementalgeber-Eingangsstecker X8. | Geberversorgungsspannung ausgefallen, Signalverlust oder Kurzschluss auf Kanal A/B. | Geberkabel und Schirmung prüfen. Einstellwert der Geberversorgungsspannung im Parameter C0421 kontrollieren. |
| Sd3 | Absolutwertgeber Kommunikationsfehler | Kommunikationsfehler mit Hiperface- oder SSI-Absolutwertgeber. | Serielle Datenleitung unterbrochen, Störeinstrahlung, Fehler in der Geberversorgung. | Verbindungskabel und Schirmung des Absolutwertgebers an der Schnittstelle X8 überprüfen. |
| H05 | Interner Steuerplatinen-Hardwarefehler | Interner Mikrocontroller-Hardwarefehler oder Speicherbeschädigung beim Hochfahren erkannt. | Defekt der internen Leiterplatte oder Bauteilausfall. | Hardwarefehler auf der internen Platine — das Gerät ist vor Ort nicht reparierbar; Regler austauschen oder zur Reparatur einsenden. |
| H10 | Interner Leistungsteilfehler | Interner Ansteuerkreis- oder Treiberversorgungsfehler in der Inverter-Leistungsstufe erkannt. | Fehler im Leistungsmodul, Bauteilausfall in der Treiberschaltung. | Interner Hardwareausfall — das Gerät zur Reparatur an ein autorisiertes Lenze Servicecenter einsenden. |
Haeufig gestellte Fragen
Welche Software wird für die Konfiguration des Lenze EVS9328-EPV004 benötigt?
Die Konfiguration und Diagnose erfolgt über die Software Lenze Global Drive Control (GDC) ab Version 4.x in Verbindung mit einem Schnittstellenadapter wie dem EMF2177IB oder direkt über das Bedienmodul EMZ9371BC.
Wie werden die Parameter auf ein Ersatzgerät übertragen?
Die Parameter können entweder über das Bedienmodul EMZ9371BC, das bis zu vier Parametersätze speichern kann, direkt übertragen werden oder per GDC-Software als Archivdatei auf das neue Gerät aufgespielt werden.
Welcher Gebertyp kann am EVS9328-EPV004 angeschlossen werden?
Der Regler unterstützt Resolver an der Buchse X7 sowie TTL-, HTL-, SinCos- und Hiperface-Absolutwertgeber an der Schnittstelle X8.
Was bedeutet der Fehlercode OC1 am Servoregler?
OC1 signalisiert einen Kurzschluss oder Erdschluss in der Inverter-Leistungsstufe. Ursachen können ein Kurzschluss im Motorkabel, ein Isolationsfehler in den Motorwicklungen oder ein interner Schaden an der Endstufe sein.
Welche Feldbusse werden vom Regler unterstützt?
Ein CANopen-Systembus ist integriert. Über den Automation-Interface-Steckplatz (AIF) können Erweiterungsmodule wie das EMF2133IB für PROFIBUS-DP, DeviceNet, INTERBUS oder LECOM eingesetzt werden.
Profitieren Sie von unserer Umtauschformel
Ein defektes Teil muss nicht wertlos sein. Bei ABC Industrial Parts können Sie defekte Teile abgeben und sofort von einem Rabatt auf Ihren Neukauf profitieren. Dies ist eine clevere Möglichkeit, Geld zu sparen und gleichzeitig zur Kreislaufwirtschaft beizutragen.
Gehen Sie mit unseren Garantiebedingungen auf Nummer sicher
Industrieanlagen sollten vorzugsweise stets in Betrieb bleiben, unabhängig von den Umständen. Daher ist es von entscheidender Bedeutung, dass Sie sich auf hochwertige Produkte und/oder nachhaltige Reparaturen verlassen können. Mit unseren Garantiebedingungen können Sie sich auf Sicherheit verlassen, unabhängig davon, ob Sie sich für neue, gebrauchte oder reparierte Produkte entscheiden.
Datensicherung und -wiederherstellung
Haben Sie aufgrund eines Defekts wertvolle Parameter oder Daten verloren, während die Unterstützung durch den Hersteller eingestellt wurde? Bei ABC Industrial Parts unterstützen wir Sie bei der Sicherung dieser Daten, sowohl bei gängigen als auch bei spezifischen Produkten.
Spezifische Firmware- und Hardware-Versionen
Wenn Sie mit spezifischen Hardware- oder Firmware-Versionen arbeiten, die vom Hersteller nicht mehr angeboten werden, ist ABC Industrial Parts Ihr kompetenter Ansprechpartner. Geben Sie bei Ihrer Anfrage deutlich an, welche Versionen Sie benötigen. Wir prüfen dann die Möglichkeiten, diese Versionen zu liefern, damit Ihre Anlagen weiterhin optimale Leistungen erbringen.
Haftungsausschluss:
Wir sind kein autorisierter Vertriebspartner von Lenze.
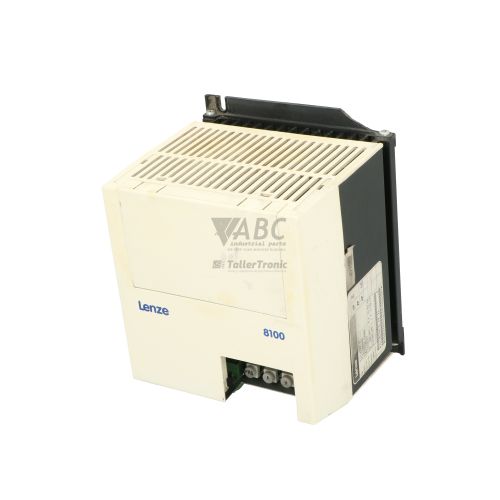
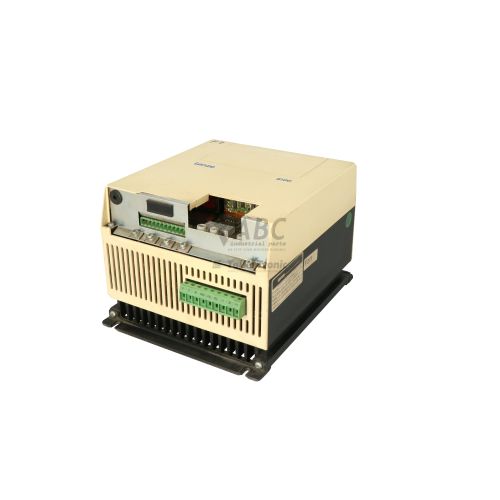
Produktfotos dienen lediglich zur Veranschaulichung und können vom tatsächlich gelieferten Produkt abweichen.
Ein Teil der Inhalte auf dieser Seite wurde mithilfe von KI erstellt. Obwohl wir uns um korrekte und aktuelle Informationen bemühen, können Fehler auftreten.